5s
+1
Submission successful!

September 20, 2026

人工知能は建設機械の中核的な動作に近づきつつあります。日立建機は2026年9月9日、油圧ショベルオペレーターの操作スキルを学習するフィジカルAI, 研究は2026年10月に開始される予定です。
このプロジェクトは、人間のオペレーターから学習し、カメラ画像や作業指示などの情報を使用して、変化する現場状況に応じて適切な掘削機の操作を判断して実行できるAIの開発を目指しています。日立建機は、株式会社自在材、奈良先端科学技術大学院大学(NAIST)と共同でこのプロジェクトに取り組んでいます。このプログラムは日本のジェニアック経済産業省(METI)と新エネルギー・産業技術総合開発機構(NEDO)の支援によるプロジェクト。
従来の掘削機の自動化は一般に、事前定義された動作ルール、センサー、制御システムに依存しています。物理 AI は、周囲の環境を理解して意思決定を行い、物理的なアクションを実行するという異なるアプローチを採用します。
日立建機によると、同プロジェクトでは、大量のオペレータの作業映像や操作ログを活用してAIを学習させる。データには通常の掘削作業だけでなく、作業ミスからの復旧、気象条件、周囲環境、機械の状態、物体の位置の変化などの状況も含まれます。
AIが作業環境を認識し、作業計画を最適化し、適切なショベル操作を実行できるようにすることが目標です。言い換えれば、マシンは固定された一連のコマンドに単純に従うわけではありません。代わりに、遭遇する実際の状況に応じて意思決定を行う AI が開発されています。
日立建機は、この技術は最終的には災害時の瓦礫除去、建設現場や鉱山現場での掘削と積み込み、マテリアルハンドリング、林業、解体などのいくつかの分野に応用できる可能性があるとしている。
掘削機は状況が急速に変化する可能性があり、オペレーターを作業エリアに直接派遣するとさらなるリスクが生じる可能性がある環境で作業する必要がある場合があるため、災害復旧は特に重要です。
この技術は、建設業界が直面している広範な課題、つまり熟練したオペレーターの不足にも対処できる可能性があります。将来のシステムは、あらゆる機械の動作をオペレータに完全に依存するのではなく、経験豊富なオペレータから学習し、AI を通じて適切な動作動作を再現できる可能性があります。
ただし、日立の発表では、これは市販の自律型掘削機ではなく、研究開発プロジェクトであると説明されている。同社は、広範な運用データを収集および使用して、広範囲に展開する前にテクノロジーを開発および検証する予定です。
物理 AI プロジェクトは、より自律的な機器に向けた日立建機の最初の動きではありません。
2026 年の初めに、同社は、20トンクラス 油圧ショベル ZX200A-7そしてリアルタイムデジタルツインプラットフォーム。このシステムは、三次元地形、建設機械、車両、作業員などの情報を統合して、建設現場の仮想表現を作成します。これにより、遠隔地のオペレーターや管理者は、遠隔地からの掘削作業をサポートしながら、より広範囲の現場環境を確認できるようになります。
日立も自動運転の実証を行った。ZX135US-7 ショベルGravis Robotics と提携して CONEXPO-CON/AGG 2026 に出展します。このデモンストレーションでは、オペレーターの入力に基づいて掘削機が反復的な掘削作業を実行できるようにする改造システムが使用されました。
これらの発展は、からの段階的な進歩を示しています。機械の自律運用をさらに高めるための遠隔監視と遠隔操作。
Physical AI の開発により、最終的に掘削機の操作、管理、メンテナンスの方法が変わる可能性があります。
機械オペレーターの場合、その役割は、すべての動きを直接制御することから、自動化された操作を監督し、タスクを設定し、人間の介入が必要な状況に対応することに徐々に移行する可能性があります。
機器メーカーにとって、自律型掘削機の開発には、機械システム、油圧システム、センサー、ソフトウェア、AI 間の緊密な統合が必要です。
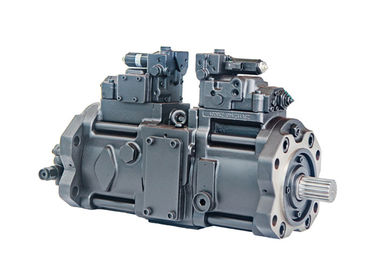
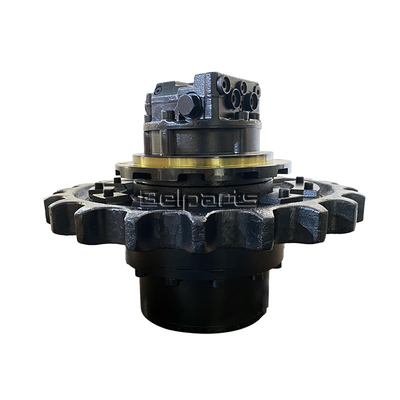
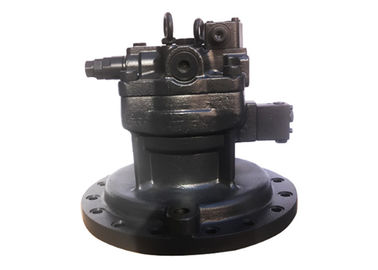
これはアフターマーケットおよびスペアパーツ業界にも当てはまります。自律型掘削機は、油圧ポンプ、主制御バルブ、走行モーター、旋回システム、ファイナルドライブなどの重要な油圧コンポーネントと機械コンポーネントに引き続き依存します。同時に、機械のインテリジェント化が進むにつれて、センサー、電子制御システム、データベースの診断への依存度もさらに高まります。
その結果、将来の掘削機は、単により強力なハードウェアを搭載した機械ではなくなる可能性があります。になるかもしれません機械コンポーネント、油圧システム、電子機器、AI が連携して動作する接続システム。
日立建機の9月の発表は、AIベースの掘削機技術開発における重要な一歩だが、完全自律型掘削機がすでに広く普及する準備が整っているという証拠として解釈されるべきではない。
同社は現在、研究開発プロジェクトを開始している。実際の建設現場では、地形、天候、障害物、他の機械や人が変化するため、信頼性の高い自律運用が複雑な技術的課題となります。
今のところ、業界はいくつかの段階を経ているようです。機械の監視、オペレーター支援、遠隔操作、部分的な自動化、そして最終的にはより自律的な操作。
日立の物理 AI プロジェクトは、その進歩の新たな一歩を表しています。この技術が経験豊富なオペレーターからうまく学び、実際の建設条件に適応できれば、次世代の掘削機の重要な部分になる可能性があります。